从多视卫星影像生成三维场景时,漂亮的新视角渲染很容易掩盖一个问题:建筑轮廓是否真的落在正确坐标和高程上?如果初始相机、阴影或时相不一致,纹理可以很顺,DSM 和资产位置却未必可用于 GIS。
SatSplat 将 2D Gaussian Splatting 适配到卫星摄影测量。它的重点不是把卫星影像做成视觉演示,而是把仿射相机、在线调整、阴影和粗 DSM 先验放进几何优化。对三维 GIS 生产而言,正确的交付物应是一份可回读的三维候选资产,而不是一段视频。
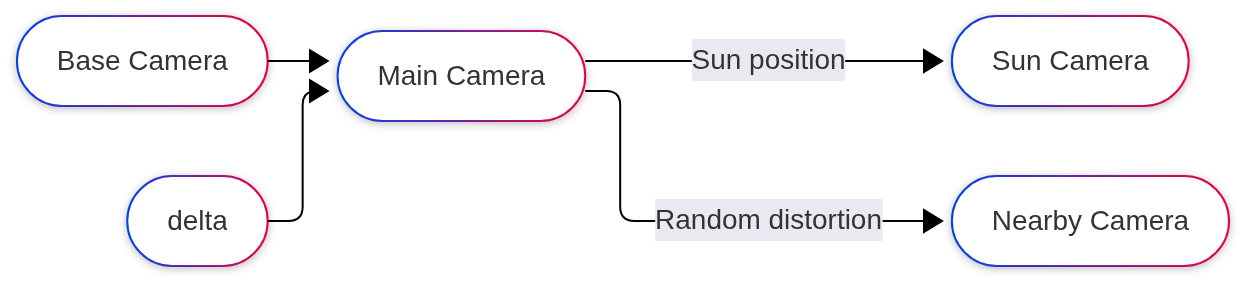 SatSplat 相机优化
图:论文的级联相机优化示意。它在稠密观测中对初始相机作小量调整。
可核查事实:实验口径
SatSplat 的 arXiv v1 于 2026 年 6 月 26 日发布。论文将 2D Gaussian Splatting 适配到多时相卫星摄影测量,采用局部 仿射相机近似,并从稠密观测学习最小 delta 参数以在线调整相机。
作者同时加入几何阴影映射和逐相机颜色校正,目的是处理跨日期影像中的阴影与照明差异。它在 DFC2019 和 IARPA2016 基准站点上评测;在作者处理的 DFC2019 基准中,相比当时最佳方法报告平均绝对误差降低 11.93%、峰值显存降低 31%。
消融结果显示,法向损失使 MAEreg 降低 30.22%,粗 DSM 初始化使 MAEreg 降低 21.26%。这些是论文特定数据、预处理与比较条件下的数字。作者也明确指出水体、弱视差和强时间变化仍然困难。
核心机制:把相机当作待验数据,而非固定前提
卫星影像通常带有 RPC 几何,论文在局部区域以仿射模型近似,并对相机作小量在线更新。这并不意味着可以丢弃原始 RPC、姿态和配准记录;恰恰相反,调整量本身应成为质检数据。
2DGS 的平面高斯更贴近地表表面表达,阴影映射和颜色校正则减少把光照差异误学成地物几何的风险。粗 DSM 是初始化先验,不是最终真值;最终成果仍须以独立高程或控制资料核验。
GIS 场景:三维成果先作为可回读候选资产
每个三维瓦片应关联影像清单、采集时相、RPC 或相机参数、坐标参考、在线调整残差、粗 DSM 来源、训练版本和质量统计。地图端展示的网格、纹理和高程面都能回到这些输入。
时相不一致的区域尤其要单列。施工、植被、积水或阴影变化可能让模型生成视觉连续但时间混合的表面。它们应被标为需要复核的候选更新区,不能直接覆盖权威 DSM 或数字孪生资产。
技术路径:让三维渲染与测绘验收同步
- 保留原始影像、RPC、姿态、采集时间、坐标参考和重采样记录。
- 记录每个站点的相机调整量、重投影残差、阴影/颜色校正版本和初始化 DSM。
- 在独立检查区按地表、建筑、水体和弱视差区域计算 DSM 高程误差。
- 同时验纹理伪影、几何偏移、完整度和时相一致性;单看渲染不作为通过依据。
- 将超差瓦片写入待复核图层,附上来源影像和相机残差,决定补采、重建或不发布。
检查清单
- 三维瓦片能否回读影像、RPC/相机、时相、CRS 和 DSM 来源。
- 是否保存在线相机调整和独立检查区的高程误差。
- 是否分别检查建筑、地表、水体和弱视差区。
- 是否把照明、阴影与真实地物变化区分记录。
- 是否将渲染效果、几何精度和时相一致性分开验收。
风险
论文的 11.93% 误差降幅与 31% 显存降幅只属于其 DFC2019 处理和比较设置。水体、弱视差和强时间变化会使卫星三维重建退化;相机调整若缺少外部控制,也可能把系统误差转移到模型表面。
结论
SatSplat 提醒 GIS 团队:卫星三维重建的核心不是让高斯渲染看起来连续,而是让每个表面、相机调整和 DSM 残差可回读、可检查。把这些字段与独立高程验证一起发布,三维资产才有资格进入测绘与数字孪生流程。