城市数字孪生项目常见的误区,是把一段流畅的三维漫游当作项目完成。真正进入道路、设施、调度或空间智能工作流后,团队还必须能回答:覆盖到哪里、哪天采的、传感器如何同步、哪些对象被排除、离采集轨迹多远后画面还能信、仿真中的行为是否能回到原始证据。
WildCity 提供了一个很有价值的参照:它不是只做城市渲染数据集,而是把长程多模态采集、城市级 3D Gaussian Splatting 重建、外推视角处理和闭环仿真放到同一条链上。对 GIS 团队,最可迁移的结论是:数字孪生的验收对象应是证据链,而不是一张好看的截图。
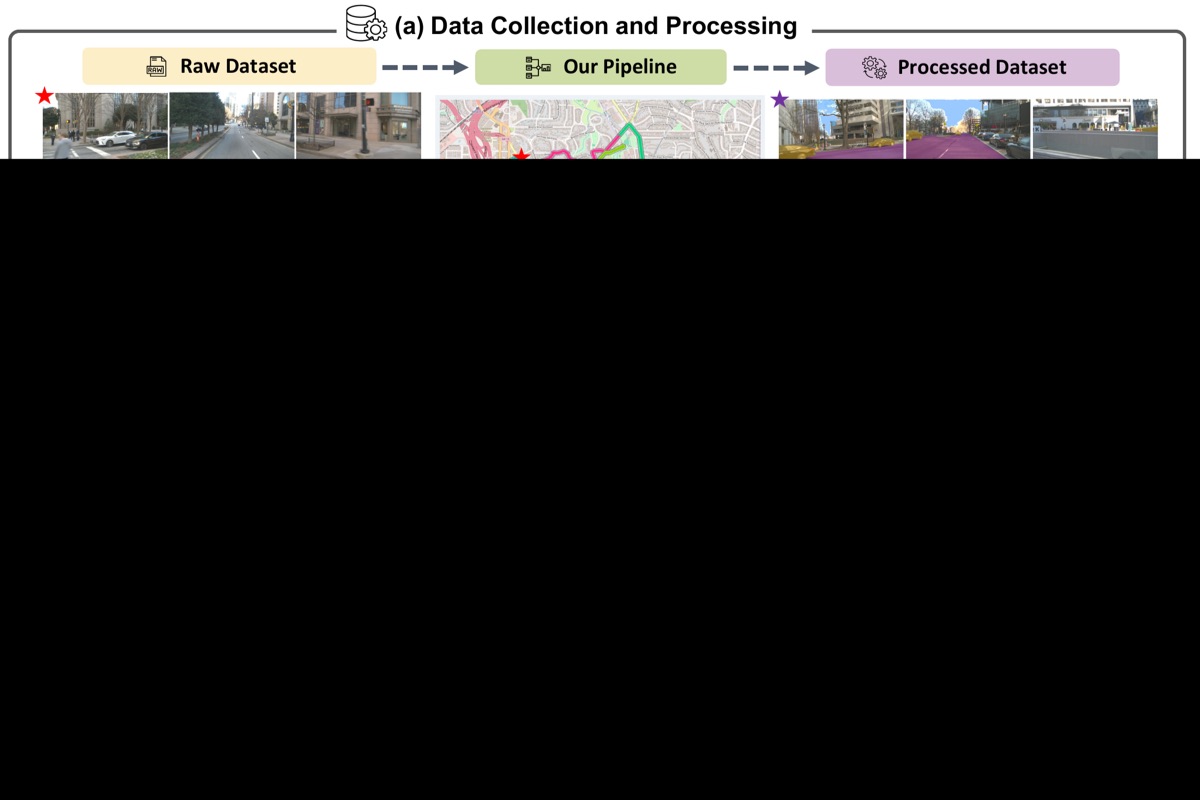 WildCity 城市级空间智能概览
图:WildCity 项目页展示的城市级重建、渲染、闭环仿真与空间智能流程。
可核查事实:它解决的是城市尺度的连续空间问题
WildCity 项目页标注为 ECCV 2026,arXiv 记录的首次提交时间为 2026 年 7 月 7 日。数据覆盖美国 6 座城市:Atlanta、Arlington、Ann Arbor、Eden Prairie、Grand Rapids 和 Miami;总计 18 条驾驶日志,每座城市 3 条。项目页报告总里程 1,507.1 km,单条平均 83.7 km、约 2.5 小时,每座城市平均覆盖约 40.18 km²。
这不是只带相机的街景。数据有 301 万同步关键帧,配置为 6 路环视 RGB 相机、车顶 LiDAR、IMU 和 GPS:三路前向相机为 1440×928,三路侧后向相机为 1240×728。相机、LiDAR、GPS 均为 10 Hz,IMU 为 100 Hz,关键帧间距 0.5 m。这些参数是空间数据产品的输入合同;缺少它们,就无法解释不同路线、日期或传感器版本之间的差异。
论文与项目页给出的城市级重建基线包括:刚性多相机位姿优化、天空模型、地面正则化、外推视角后修复以及多 GPU 训练。作者还用 SAM3 的文本提示生成地面、天空和动态目标掩膜,并以 3D 跟踪立方体区分真正运动的实例和静态实例。对 4 座城市的 100 张人工标注图像,动态、天空、地面掩膜 mIoU 分别为 88.48%、92.01%、94.24%,总体为 91.58%。
指标必须放在尺度里读。在 Atlanta 的 2.5 km 长序列上,WildCity 方法报告 PSNR 23.14、SSIM 0.799、LPIPS 0.477、Depth-L1 6.62 m。这是论文在特定数据与评估协议下的结果,不能直接变成任意城市的精度承诺;但它说明团队应把图像质量、结构相似、感知距离和几何深度同时列入验收。
核心机制:城市级重建为什么比“拼更多影像”难
长程街景不像一个封闭室内场景。车辆会经过移动汽车和行人,光照、天气和店招会变化,GPS 与相机位姿有误差;同时,天空与远景没有稳定的可三角化纹理。把所有数据直接堆入一个模型,通常会先遇到显存、漂浮物和全局几何漂移。
WildCity 的拆法值得借鉴。刚性多相机位姿优化把同一车载传感器组的相对几何约束保留下来;天空模型把无限远背景从场景几何中分离;地面正则化为道路这种约束较弱的区域提供先验;外推视角后修复针对离开原轨迹后的伪影;多 GPU 分片则处理城市尺度的模型参数。这里的关键不是某一个算法名称,而是每个模块都对应一类可单独验收的失败模式。
GIS 场景:把三维成果当作分层数据产品
在 GIS 中,城市级 3D Gaussian Splatting 成果不应直接替代权威道路、建筑或地下管网数据。更合理的产品层次是:
- 原始采集层:路线、时间、传感器标定、原始帧和权限。
- 重建证据层:分段模型版本、位姿残差、掩膜、深度误差和可视范围。
- 表达层:可渲染街景、三维网格或倾斜影像辅助图层。
- 业务候选层:遮挡、施工、道路变化、视距、设施状态等由模型产生的待核查要素。
- 权威发布层:经过业务审核后才写入的资产、事件或调度图层。
这样的分层能防止“渲染里看起来有”被误读为“资产库里已确认”。例如,车辆、临时路障和阴影都可能影响视觉结果;每一个候选要素应回链到原始关键帧、空间段、模型版本和审核结论。
技术路径:用段级合同控制城市级范围
第一步,按道路段或网格建立采集合同。至少记录路线范围、采集时间窗、天气、传感器序列号、相机与 LiDAR 标定、坐标参考、同步频率、关键帧间距及数据许可。
第二步,以可回滚的空间段重建。WildCity 的项目页列出 50 m 到 5 km 的分段长度;本地项目不必照抄这一范围,但应选择能定位误差、重跑成本可控、并能追溯到原始帧的粒度。
第三步,分开报告可见轨迹与外推区域。采集轨迹内可测的渲染和深度指标,不能自动代表相邻街区或未走过的路段。地图界面应以范围蒙版、置信等级或段级元数据明确这一边界。
第四步,建立动态对象与地面质量检查。动态车辆、行人、交通灯变化与施工物体会污染长期场景;天空、地面和动态掩膜都应有抽样人工标注,报告 mIoU 或其他与任务相符的量化指标。
第五步,把闭环仿真限定为测试环境。WildCity 将重建环境接入闭环模拟器,并以 Alpamayo 1 做视觉语言动作代理概念验证。对于 GIS 团队,这意味着可以测试导航、巡检任务表达和视角规划,但不能把模拟成功等同于真实道路安全、合规或自动驾驶验证。
检查清单
- 是否为每个空间段保存采集时间、路线、传感器标定与原始帧回链。
- 是否分别标注轨迹内可验证区域和外推渲染区域。
- 是否同时报告图像、深度、位姿与动态对象处理指标。
- 是否对天空、地面、动态物体掩膜抽样做人工复核。
- 是否让三维表达层、模型候选层和权威 GIS 数据层保持分离。
- 是否将闭环仿真结果标记为测试证据,而不是直接业务决策。
风险
第一,数据规模不会自动消除盲区。路线覆盖得再长,也只代表实际采过的时间、视角和天气;季节变化、夜间条件、道路施工与传感器退化都可能使旧重建失效。
第二,视觉逼真不等于空间正确。PSNR、SSIM、LPIPS 和 Depth-L1 各自反映不同误差,必须结合空间位置和业务容忍度解释。
第三,闭环仿真容易被过度解读。渲染器能给代理返回连贯画面,不代表真实交通参与者、规则和风险已被完整建模。任何影响真实车辆、应急调度或公共设施的结论都需要独立验证与人工批准。
结论
WildCity 的价值在于把城市级数字孪生从“展示技术”推进为一组可分解的空间工程问题:采集覆盖、刚性传感器几何、动态对象、分段重建、外推边界和仿真行为。GIS 团队若要采用 3D Gaussian Splatting 或闭环仿真,应先建立段级数据合同和证据回链,再把渲染与候选结果交给人工审核。这样数字孪生才既能看,也能查。