一支外业队最容易在“最后一公里”失去可追溯性:测区在 QGIS 里,飞行任务在另一套软件里,控制器里又是一份经过重新保存的文件。地图上的格网看起来没有问题,并不等于实际拍摄的高度、重叠度、航线顺序和任务边界仍然与设计一致。
开源 QGIS 插件 FlyPath 的最新正式版本 v2.4.1 于 2026 年 9 月 14 日发布。它以 GPL-3.0 许可发布,把测区定义、航线预览和原生 DJI WPML KMZ 导出放在同一个 QGIS 工作区。对无人机测绘团队而言,值得关注的不是“又多了一个导出按钮”,而是能否把 GIS 图层中的设计意图连同一组可验收的约束交给飞手。
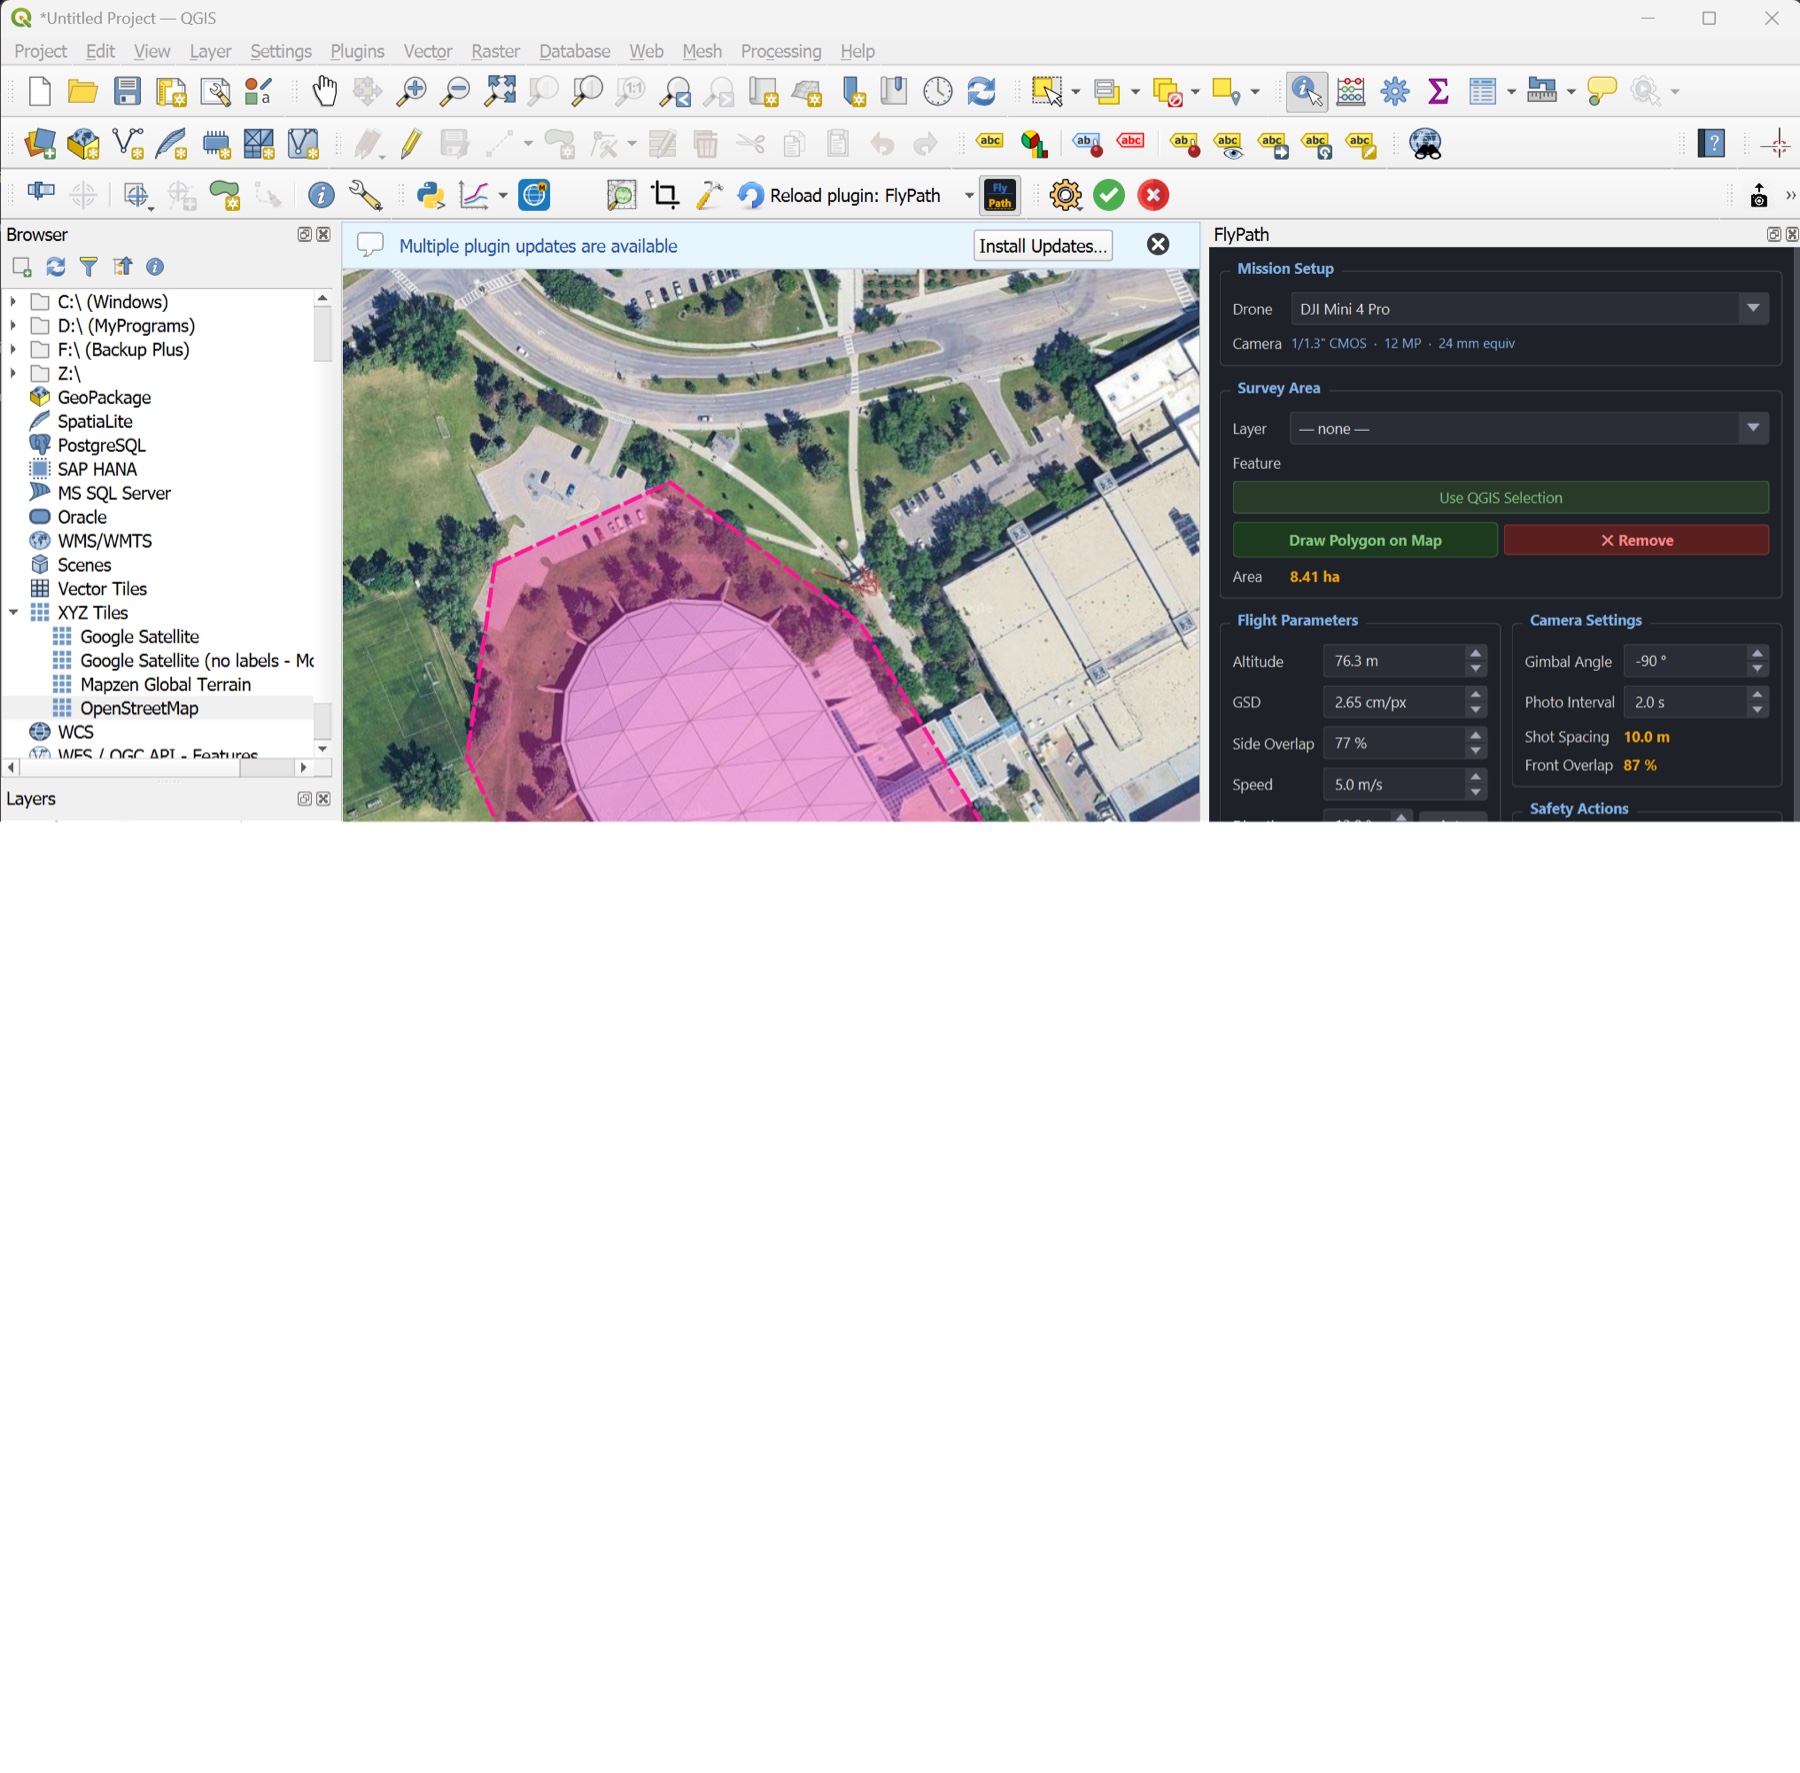 FlyPath 的 QGIS 面板与航线预览
图:FlyPath 的 QGIS 停靠面板与航线预览,来源:项目 README。
核心机制:把空间设计编译成可检查的任务
FlyPath 的核心机制是把 QGIS 中的多边形或中心线、航高、速度、重叠与拍摄方式转成航带、航点和 WPML KMZ;预览统计把设计参数与预计执行成本连起来。对 GIS 应用场景而言,这条技术路径让测区图层成为任务文件的可追溯输入,而不是只供人工描线的底图。
先把测区当作业务要素,而非截图
FlyPath 可以直接在 QGIS 地图画布上绘制多边形,也可以读取一个已加载多边形图层中的要素或当前选择。这一点看似普通,却把测区回到了可管理的数据模型:团队可以先锁定项目 CRS、测区版本、禁飞缓冲和地块编号,再生成任务。
建议在点击预览前保存一份只读的“任务输入层”。其中至少保留测区要素 ID、数据时间、坐标系和缓冲规则。若后来发现边界少了一块,能追到是图层选择错误、几何编辑错误,还是飞行参数导致覆盖不足。只保存一张航线截图,无法完成这种追溯。
拍摄模式决定要检查什么
项目提供两种捕获模式。半自动模式由飞手在起飞前设置无人机的定时拍摄;全自动模式则在每张照片位置写入一个航点并由任务触发拍照。二者不能只用“都能得到照片”来等价对待。
半自动模式的验收重点是飞手是否按计划设置了拍摄间隔,以及速度变化后沿航向重叠是否仍满足设计。全自动模式要检查每个照片航点是否导致航点数和停留时间显著增加。FlyPath 会把航程、覆盖面积、航带数、照片数、预计电池数和飞行时间显示在预览中;这些数值应记录在外业任务单中,再与实际日志和照片数量比对。
还应留意项目对航线形态的说明:曲线路径更贴近 DJI Fly 的原生保存方式;完全直线的航带虽然便于视觉检查,但在控制器上重新保存任务后可能被重排。因此,导出后必须在目标控制器中打开任务核对航点顺序和覆盖范围,不能只在桌面端相信预览。
走廊与多电池任务要验收接缝
常规 2D 测绘从多边形生成格网,而 FlyPath 的走廊模式以中心线为输入,并依据缓冲宽度、航高和旁向重叠生成平行航带。道路、河流、管线和输电通道更适合这种表达,但中心线的折点和每段交接处也更容易漏拍。
对大测区,插件可以按预计电池数拆成多份任务,并让相邻任务共享一个接缝航点。导出时每份任务可分别写成 KMZ 文件。这里的“共享”不是可以省略检查的理由:应把每个分包的起止航点、预计电池和安全起降点输出为清单;在 QGIS 中叠加每包的照片足迹或航线缓冲,确认接缝有设计重叠而不是只在一个点相接。若用于正射拼接或三维重建,接缝处缺少可匹配影像会在后处理才暴露。
地形跟随解决高度基准,不能替代避障
FlyPath 的地形跟随可调用 AWS Terrarium 的免费全球 DEM,也可指定已加载的单波段高程栅格。前者适合快速初步规划,后者允许团队使用更新、更精细或离线的本地 DEM。全自动模式会为照片位置写入高度;半自动模式会在地面起伏超过用户设定容差时增加航点。
但 README 同时写明:该高程信息描述裸地,不包含树木或建筑。它因此是保持相对地面高度和地面分辨率的工具,不是避障系统。实际任务至少要检查四件事:DEM 的垂直基准和时间;测区是否有新建构筑物或植被;起飞点相对首个航点的高程差;以及当地法规与机组设定的最低安全余量。把 DEM 曲线当作障碍物净空保证,是最危险的误读。
一份可交接的最小验收单
可把发布任务前的核查压缩为以下六项:
- 图层与坐标系:记录测区要素 ID、CRS、版本和禁飞/缓冲条件,并在导出前冻结输入。
- 参数与覆盖:将航高、速度、前旁向重叠、目标 GSD、航向和预测照片数写入任务单;预览值只作设计基线。
- 触发方式:半自动任务在飞前记录定时拍摄设置;全自动任务检查航点数、拍照点和预计飞行时间。
- 分包接缝:每个 KMZ 标注电池、起降点和首尾航点,在地图上检查相邻包的覆盖重叠。
- 控制器回读:把原生 WPML KMZ 导入计划使用的 DJI Fly/RC2 组合后,复核航线、航点顺序、起止位置和任务名称;不要在未验证前重新保存。
- 现场与后处理闭环:保留飞行日志、照片时间线和实际起降点,回传后将有效影像足迹与原测区叠加,定位未覆盖区。
FlyPath 的 README 将导出目标明确为原生 DJI WPML KMZ,并列举了使用 DJI RC2 时的 DJI Fly 兼容范围及若干消费级机型。那是有价值的工程边界,但不等于任何机型、固件和控制器都已被现场验证。团队首次采用某个组合时,应把一次小范围试飞当作格式兼容性测试,而不是直接把生产测区交给它。
结论
把航线规划放进 QGIS,最大的收益是让测区、空间约束和飞行设计共享同一套图层语境。FlyPath 2.4.1 还把走廊测绘、任务拆分和地形跟随带入了这条链路。要把它变成可靠交付,仍需把 KMZ 当作待验证的任务包:在控制器回读、在现场检查拍摄和安全余量、在后处理叠加足迹。这样,外业团队交接的才不是一条线,而是一份能够复核和返工的空间证据。