多光谱航空影像中的车辆、设备和设施既会在不同波段呈现不同反差,也会以任意角度出现。若只用普通轴对齐框和单一 mAP 验收,模型在旋转航线、遮挡和小目标上是否稳定,很难被看见。
FressDet 讨论的是全旋转等变的多光谱目标检测。对 GIS 团队而言,最值得吸收的不是直接替换现有模型,而是把光谱输入、方向框几何、旋转扰动和候选要素审核放进同一份验收记录。
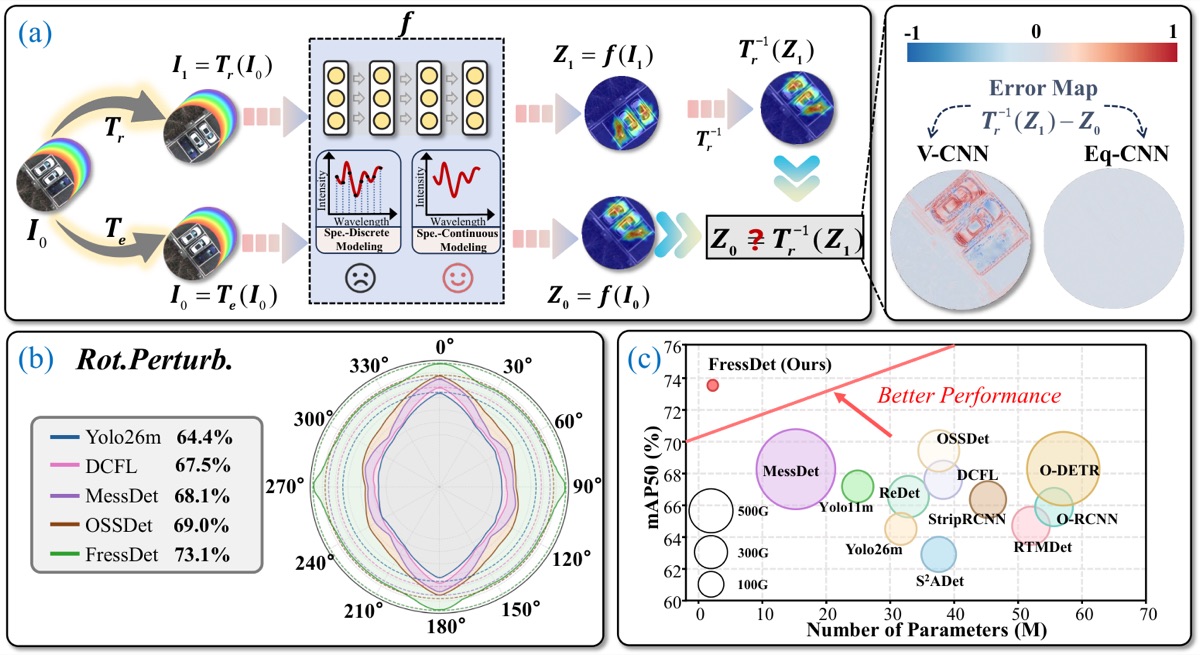 FressDet 动机图
图:论文比较普通网络和旋转等变网络,并展示旋转扰动与模型规模口径。
可核查事实:波段与朝向都是输入合同
FressDet 的 arXiv v1 于 2026 年 7 月 6 日发布,v2 页面标注已被 ECCV 2026 接收。论文把多光谱目标检测的难点归为三类:波段常被离散处理;特征金字塔不同层的光谱与空间线索可靠性会变化;任意朝向目标缺少显式旋转等变几何先验。
框架包括 Spectral Implicit Warp(SpeIW)、Rotation-Equivariant Consistency Weighting(ReCoW)和 oriented-aware head。SpeIW 通过坐标条件隐式场做查询式光谱重采样,论文称其保持单调与光谱顺序;ReCoW 按分支可靠性融合光谱和空间特征,并在各金字塔层抑制较弱或噪声线索;方向感知检测头则从 group-indexed 特征预测有方向的目标。
论文称 FressDet 在五个公开基准上以少 93% 参数获得先进性能。MODA 对比中,FressDet 相对 OSSDet 提升 4.1% mAP50、14.3% mAP75、11.6% mAP,参数为对方 6.3%、FLOPs 为 12.0%;小类 bike 与 pedestrian 的增益分别为 **16.7%**和 26.8%。这些数字仅属于论文数据、类别和实验设置。
作者使用 Ultralytics YOLO 默认设置,从头训练且不使用数据增强,并将第一层卷积扩展为匹配多光谱波段数;实验在两张 RTX 3090 的 PyTorch 环境中完成。消融中,仅加入旋转等变 group convolution 即比基线高 4.4% mAP。
核心机制:不要把旋转当成后处理细节
旋转等变的目标是在影像旋转后让特征按相应方式变化,而不是让网络把旋转当作完全陌生的外观。多光谱场景里,目标形状、朝向和波段反差共同决定可分性;仅靠数据增强可能需要覆盖大量角度,却未必保证特征稳定。
工程上,关键是把模型输入写成明确合同:波段名称和顺序、辐射单位、分辨率、重采样、成像角、方向框定义、置信度阈值和模型版本。任何一个变化都应触发独立的旋转扰动与波段缺失测试,而不是沿用旧阈值。
GIS 场景:方向框是候选要素,不是资产事实
港区车辆、机场设备、船舶、光伏阵列和道路设施可用方向框表达目标位置与朝向。地图端应将检测结果作为候选图层,带回原影像链接、波段组合、方向角、置信度、模型版本和审核状态;人工复核后才能写入权威资产或事件库。
在倾斜摄影、复杂背景和低可见度区域,要同时检查漏检、误检与方向角误差。一个轴对齐框看似命中,可能仍会把相邻目标或道路纹理混在一起;方向框的空间关系必须和影像证据一起看。
技术路径:交付可复核的多光谱候选层
- 固定传感器、波段顺序、辐射处理、分辨率、CRS 和方向框规则。
- 建立独立的旋转角、尺度、遮挡和波段组合测试集。
- 同时报 mAP50、mAP75、类别指标、方向角误差和地理独立区域结果。
- 将每个候选框回链到原始影像、波段、推理参数、置信度和模型版本。
- 对高价值或低置信目标安排人工复核,并保留上一模型和阈值回退。
检查清单
- 是否记录多光谱波段名称、顺序、单位和预处理。
- 是否在未见旋转角和不同尺度上单独评估。
- 是否保存方向框、置信度、原图链接和模型版本。
- 是否按类别检查小目标、遮挡和背景混淆。
- 是否将检测候选与正式资产/事件结果分开管理。
风险
旋转等变和连续光谱建模不能替代训练数据覆盖。传感器响应、季节、太阳角、配准误差和类别定义变化都可能导致性能下降。论文的 MODA 和其他基准结果也不能证明模型在任意航摄项目中可直接取代人工判读。
结论
FressDet 将多光谱检测中的波段结构与任意朝向一起处理。GIS 落地时应把这转为可审计流程:固定输入合同,公开旋转与类别分层测试,保存方向框证据,并让人工审核决定候选要素是否成为正式数据。