一张变化掩膜告诉分析师“这里不同了”,却很少回答:变的是什么、从何时到何时、发生在什么范围、系统是否把阴影或季节差异误认为变化。把双时相遥感影像交给视觉语言模型后,答案可以变成一句自然语言说明。但一句流畅的说明仍不是事实;它需要和原始影像、空间范围、时间、模型版本及人工审核共同构成证据。
RSICCLLM 研究遥感影像变化描述(RSICC):对双时相影像之间的变化生成自然语言描述。它的意义不在于把变化检测“改写成一句话”,而在于让模型学习关注真实的时间差异,并让 GIS 团队可以将输出组织成可追问、可退回的解译注记。
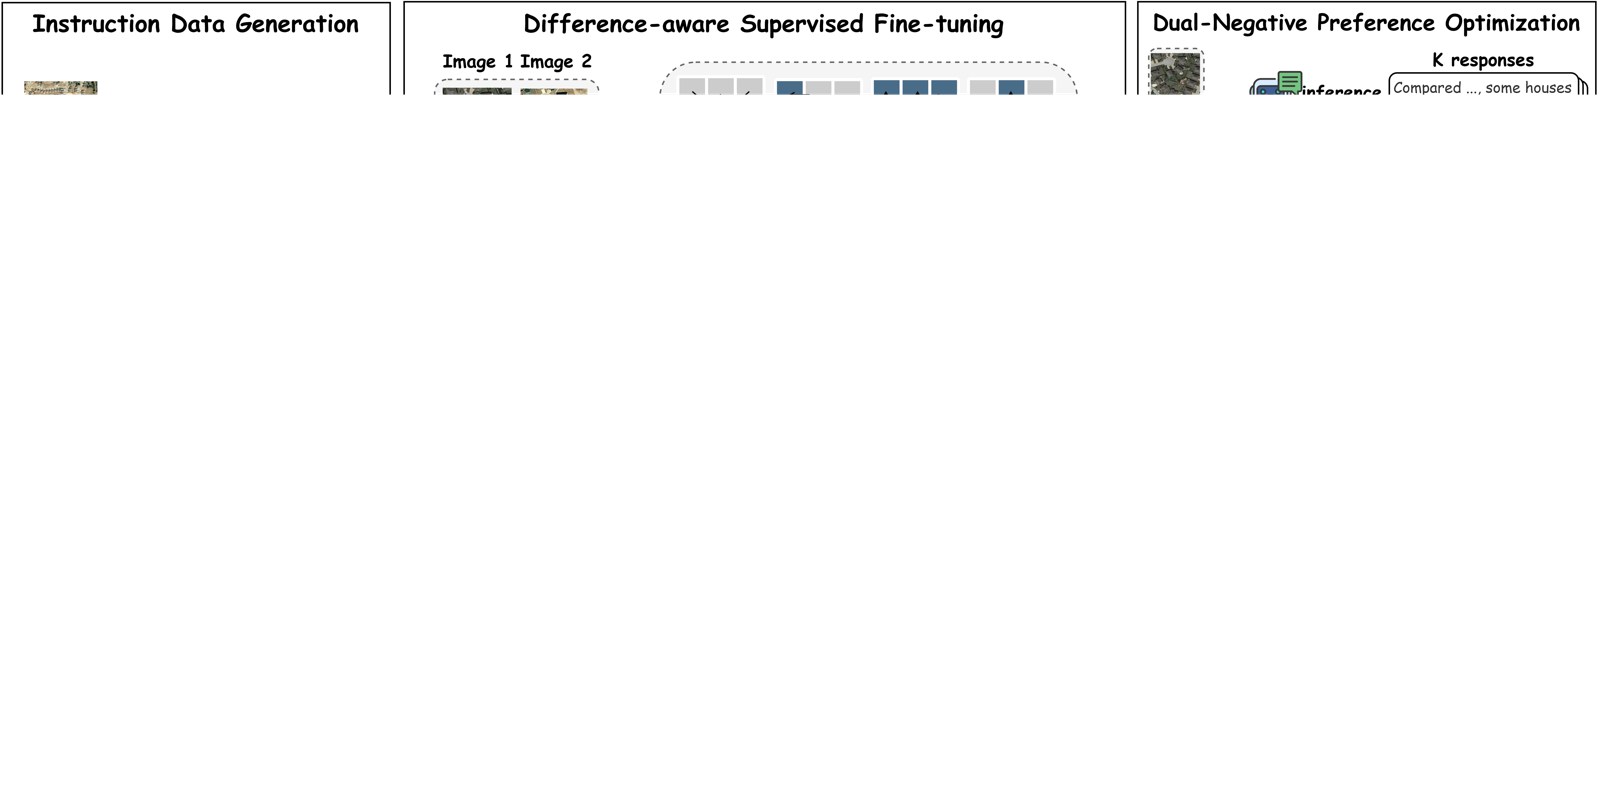 RSICCLLM 方法图
图:论文的方法图。双时相影像与二值变化掩膜用于生成指令数据,随后进行差异感知微调和双负样本偏好优化。
可核查事实:数据口径
RSICCLLM 的 arXiv v1 于 2026 年 6 月 26 日发布,论文注明已被 ECCV 2026 接收。
论文将 RSICC 定义为:对双时相遥感影像之间的变化生成自然语言描述。这和只输出像元差异、变化掩膜或二分类标签的变化检测任务不同。
论文提出面向该任务的大视觉语言模型后训练框架 RSICCLLM,并描述了指令数据集 RSICI、任务专用基准和偏好数据集 RSICP。
RSICI 的构建使用 Qwen-VL-Max:输入双时相影像及其对应的二值变化掩膜,把掩膜作为几何先验,提示模型描述掩膜区域内的地表变化。
后续训练采用 Qwen2.5-VL-7B 作为骨干。Difference-aware Supervised Fine-tuning 同时建模时间变化与不变空间几何;论文在视觉编码器中使用 Central Difference Convolution 和 Hough Transform 模块强化变化区域表征。
Dual-Negative Preference Optimization 使用两类负样本:一类从候选描述中筛选信息关键词相似但不正确的样本,另一类直接替换真值描述中的关键词。两类数据组合成含 2 万个图像对的偏好数据集。
论文在 RSICI 域内测试集上使用 BLEU、ROUGE 和 SBS 等指标比较输出。作者报告其 7B 模型相对第二名 Qwen3-VL-235B 约高 11 个 SBS 点,预测吞吐量约高 6 倍;这些数字属于论文的实验设置,不能外推为任何城市、传感器或业务流程的保证。
论文也明确点出任务难处:系统要识别真实时间变化、忽略照明等无关因素,并把细粒度地表变化与自然语言正确对齐。
核心机制:让文字围绕变化区域,而不是围绕图像猜测
变化描述最容易犯的错误,是对两张图做整体概述,再把常见土地覆盖词拼成一段看似合理的文字。论文的二值掩膜先验提供了一个明确约束:训练样本中的描述应围绕被标出的变化区域,而不是任意谈论画面中存在的道路、树林或建筑。
差异感知微调进一步处理双时相输入中的“相同”和“不同”。Central Difference Convolution 试图强化差异信号,Hough Transform 模块则用于加强几何结构表征。无论模型内部如何学习,GIS 侧都不应只存一段最终句子,而应让句子回链到具体的变化几何和双时相影像窗口。
偏好优化的两类负样本也很有工程启发。单纯让模型避开明显错误,无法防止它把“新建”说成“拆除”、把道路说成建筑,或把相邻地物写进变化区。论文通过关键词筛选和关键词替换构造更具迷惑性的反例,要求模型区分语义上自然、但关键事实错误的描述。生产审核同样要重点检查对象、方向、数量、位置和时间这些高信息字段。
GIS 场景:把模型句子做成变化要素的审核注记
适合入库的不是一个游离的段落,而是一条与变化要素关联的注记记录。每条记录至少应包含:前后时相影像 ID 与采集时间、变化几何或掩膜、坐标参考、空间范围、模型版本、生成文本、置信或不确定性字段、人工审核结论及修改理由。这样,分析师看到“新增建筑物”时,能直接打开对应区域的两期影像,而不是相信模型的语气。
在国土监测、灾后初筛或基础设施巡查中,变化描述可帮助审核员排序和分流。例如把“可能出现裸地扩张”作为候选注记,把“变化区域被云影覆盖”作为退回原因,把“影像时相不足以判断施工状态”作为待补充数据状态。描述的作用是降低阅读成本,不是跳过证据核验。
还应把文本和几何分开版本化。几何修订后,旧说明可能已不再对应正确范围;模型升级后,同一双时相影像也可能得到不同措辞。将文本、证据和审核各自保存版本,才能解释为什么某次监测报告后来被更正。
技术路径:从双时相影像到可回读审核记录
- 固定每对输入的影像来源、采集时间、传感器、处理级别、云量或遮挡信息、CRS 与空间窗口,拒绝没有时相和坐标语义的图像对。
- 先生成或导入变化几何,再把几何作为生成和审核的约束;掩膜为空、范围异常或与影像错位时直接进入数据质量队列。
- 将模型说明拆为结构化字段:变化对象、变化动作、位置限定、数量或面积限定、证据状态和不确定性,而不是只存一句长文本。
- 对对象、方向、数量和否定词建立规则化核验。例如“新增”必须能在后时相出现并在前时相缺失;无法判断时,输出应明确为“待核查”。
- 审核界面同时展示两期原图、透明掩膜、候选几何、模型说明和来源元数据;人工改写文字时保留原文及改写原因。
- 按地区、季节、传感器、地物类型和变化类别分层评估。不要让同一区域相邻瓦片同时进入训练和验证,也不要用 BLEU 或 ROUGE 单独替代几何正确性与事实正确性检查。
检查清单
- 双时相影像、采集时间、传感器、CRS 和空间窗口是否可回读。
- 每段变化描述是否关联到变化几何或掩膜,而非整景猜测。
- 对象、动作、位置、数量和否定词是否能逐项回看影像证据。
- 云影、季节差异、配准误差和影像质量是否作为可能的非真实变化记录。
- 几何、生成文本、模型版本和人工改写是否各自带版本与审计记录。
- 评估是否同时覆盖文本指标、空间一致性、事实正确性及跨区域跨时相失效案例。
风险
语言生成会放大“看起来合理”的风险。即便一个句子在 BLEU、ROUGE 或偏好评分上表现较好,也可能把改变对象、方向或数量说错;如果掩膜本身受配准误差、云影或传感器差异影响,文字会把上游问题包装成更有说服力的结论。
论文的 7B 对比更大模型的结果来自 RSICI 域内测试集。模型、提示、掩膜质量、影像分辨率、城市形态和标注规范改变后,性能可能显著变化。环境评估、应急响应等高影响场景尤其不能把模型描述直接视为正式事件、执法依据或公众通报。
结论
RSICCLLM 把双时相变化理解、指令数据和偏好优化放到同一训练框架中,提示我们:变化描述最有价值的角色是审核注记层。让每句话回链到两期影像与变化几何,让关键事实接受结构化检查和人工复核,才能把自然语言的可读性转化为 GIS 工作流中的可追溯性,而不是新的黑箱结论。