当一景影像被切成大量 patch,或者一个项目要连续看几十期卫星数据时,模型的计算与上下文都会变成实际约束。近两年常被提及的 Mamba,属于状态空间模型(State Space Model,SSM)路线:它把输入按序列处理,论文强调其长序列计算具有线性复杂度,并试图保留远距离依赖。对遥感而言,这恰好碰到大范围、时序和多传感器数据的痛点。
但“用了 Mamba”并不等于更快、更准或可以直接上线。SSM 要把二维影像变为扫描序列,扫描方向、图层对齐、分辨率和时相都会影响结论。对 GIS 团队,最实用的问题不是是否追逐一个新骨干网络,而是:模型在哪个任务上解决了什么瓶颈,又要用什么证据证明它没有破坏空间语义。
《State Space Models Meet Remote Sensing: A Survey》 于 2026 年 6 月 24 日以 v1 提交 arXiv。作者对 2024 年 3 月至 2025 年 12 月的文献进行了结构化检索,纳入 300 余篇将 SSM/Mamba 派生模块作为主要组件、且实际面向遥感数据或任务的研究;仅提及 SSM 的论文和预印本—正式版重复项不在其范围内。这个边界很重要:它说明本文讨论的是一条快速扩展的研究路线,而不是一个已统一标准化的产品。
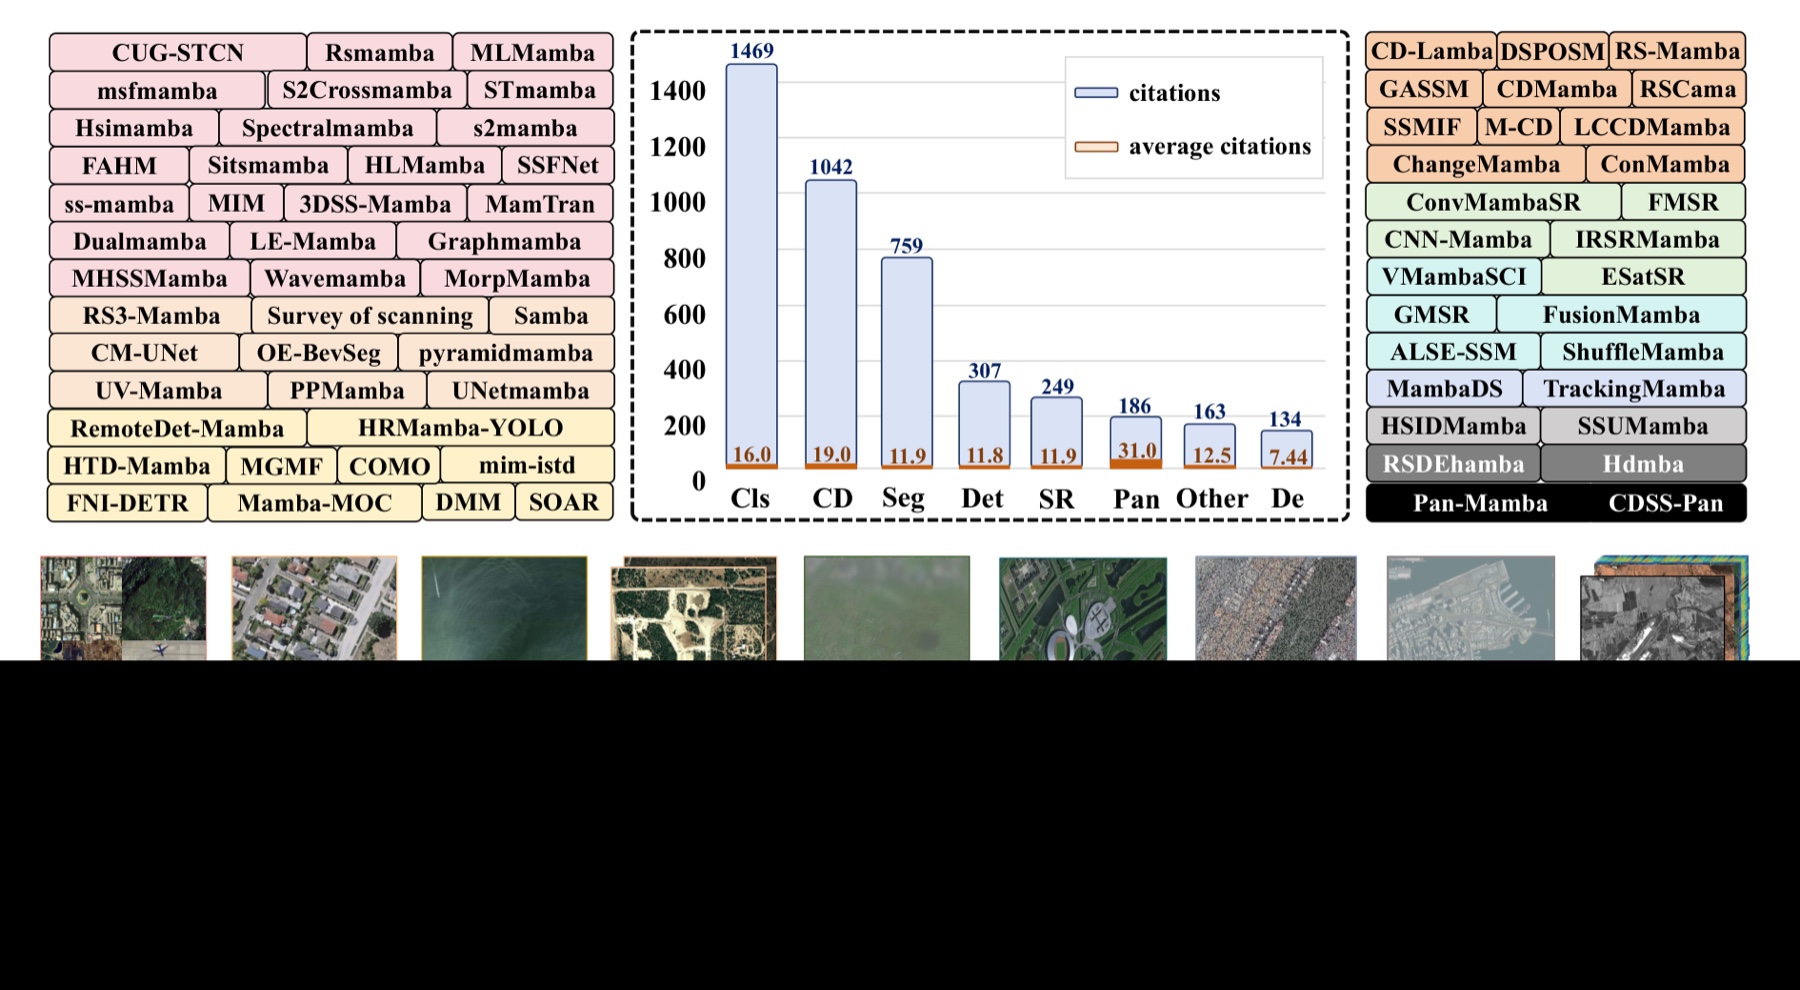 遥感状态空间模型任务统计
图:综述统计的遥感 SSM 代表任务及引用信息;图中引用统计截至 2025 年 12 月 18 日,来源为论文 HTML 全文。
可核查事实:综述到底覆盖了什么
- 作者将 SSM 定位为长程建模框架,并指出其序列计算复杂度为线性。
- 检索覆盖 300 余项遥感 SSM 研究,提取了任务类型、数据模态、扫描策略、架构设计和关键指标。
- 任务范围包括图像分类、语义分割、目标检测、变化检测、超分辨率、去噪与去雾、全色锐化。
- 论文把多模态异质性、频域噪声和长程依赖列为遥感区别于一般图像的重要特征。
- 作者归纳了 八类架构设计方向,涉及扫描策略、混合架构、特征融合、门控冗余消除和频域处理等。
- 论文的任务统计图明确包含分类、分割、检测、变化检测、超分辨率、去噪/去雾和全色锐化。
- 后续议题包括遥感基础模型、边缘设备和大幅面处理、视觉语言模型,以及应用局限。
核心机制:SSM 的优势从哪里来,又在哪里会失真
Transformer 的注意力机制擅长建立全局关系,但大图和长时序会把 token 数推得很高。SSM 的思路是以状态更新处理序列,因此在长序列上具有线性扩展的吸引力。论文把这种能力与遥感的密集预测、多模态数据和多时相影像联系起来。
真正的难点在于:影像不是天然的一维语言。栅格展开的扫描顺序会决定哪些像元先后影响状态。道路、河流、狭长建筑和行政边界都不保证沿某一种扫描方向连续;多光谱、全色、高光谱以及不同时相的观测还各有分辨率、噪声和缺测规则。因此,论文把扫描策略、空间—光谱融合、混合 CNN/Transformer/图结构,以及频域处理都列为架构演进方向。它们是在补齐 SSM 的空间位置敏感性、局部细节和多尺度能力,不是可选装饰。
这也解释了为何同一条路线会同时出现在分类、分割、检测和变化检测中。分类可以关注场景或光谱序列;分割、检测和变化检测则必须额外证明边界、小目标和双时相配准没有被长序列建模抹平。
技术路径:把论文趋势转成 GIS 可验收的试验
先固定任务,再选模型。若目标是农田分类,不应拿城市变化检测的提升直接外推;若目标是洪涝或火情变化图,主指标也不能只看总体精度。为每个候选 SSM 建一张最小试验卡,至少包含传感器、波段、空间分辨率、时间窗、云与缺测规则、切片尺寸、扫描方式、随机种子和输出坐标参考系。
接着做四组对照。第一组保持训练样本与增强策略不变,只替换骨干网络,检查精度、推理时间和显存。第二组改变切片大小与重叠区,检查接缝、边界和小目标。第三组在同一地点的不同时间或不同传感器上验证,检查时相和模态变化后的稳定性。第四组把输出重新载入 GIS,抽检地物边界、面积、对象数量和与权威图层的空间关系。
论文讨论的线性复杂度只能说明某个序列模块的扩展特征,不能替代端到端测量。重投影、拼接、数据读取、后处理和向量化也会消耗时间;真正该记录的是从原始影像到可用图层的总耗时、峰值内存和失败率。
GIS 场景:根据任务把验证放在正确位置
对于高光谱或多模态分类,重点核查波段顺序、尺度归一化和传感器替换后的类别混淆。对于语义分割与目标检测,重点看窄目标、细边界和跨瓦片一致性,而不只看平均 IoU。对于变化检测,先核对两期影像的几何配准、季节差异和云影,再讨论模型是否捕获真实变化;论文中出现的时序建模不应被解释为自动消除这些数据问题。
大幅面推理或边缘设备也要保留回退方案。把 SSM 版本与一个已验证的基线并行跑在小规模区域,设定同一批样本、同一发布阈值和人工抽检量;只有当总耗时、输出质量和维护成本都满足要求,才把新路线写进生产默认配置。
上线前检查清单
- 记录传感器、波段、空间分辨率、时间窗、云与缺测规则,以及模型的扫描方式。
- 在相同训练样本与增强条件下,与现有基线比较精度、端到端耗时、峰值内存和失败率。
- 以不同切片尺寸和重叠区检查接缝、细边界、窄目标和小目标。
- 在不同时间或不同传感器的同一地点验证,单独记录时相、模态和配准带来的误差。
- 将结果回载 GIS,抽检对象边界、面积、数量、CRS 与权威图层的空间关系,并保留可复跑配置。
风险边界
这篇论文是综述,不为任何单一模型、数据集或业务提供性能承诺。图中的引用统计有明确截止日,不能用作实时热度或工程成熟度指标。线性长序列建模也不会修复错误的 CRS、时相不一致、跨传感器辐射差异、标注偏差或训练—部署分布漂移。
结论
更稳妥的结论是:Mamba/SSM 给遥感提供了一种处理长上下文的候选工具,但空间扫描、尺度、多模态与时间语义仍是结果可信的前提。把这些前提写成数据合同和回归验收项,团队才有能力判断它是有用的替换,还是仅仅换了一个更流行的模型名。