如果一个 GIS Agent 能把自然语言问题变成空间分析脚本,GIS 团队当然会感兴趣。但真正决定它能不能进入业务流程的,不是“会不会写代码”,而是它能不能在每一步留下可复核的证据:用了哪些图层,坐标系有没有处理,空间连接是否全空,数值范围是否异常,最后的地图和表格能否被人追溯回原始数据。
这就是开源项目 GISclaw 值得关注的地方。它不是把大模型包装成一个聊天窗口,而是把“自然语言请求 -> 规划分析路径 -> 在 Python 沙箱执行 -> 输出图层、地图、表格和日志”的链路做成了一个可运行的桌面/网页工作流。GitHub 仓库在 2026 年 9 月 1 日仍有更新,项目论文 arXiv:2603.26845 则把它放在更完整的 GIS Agent 评测语境里讨论。
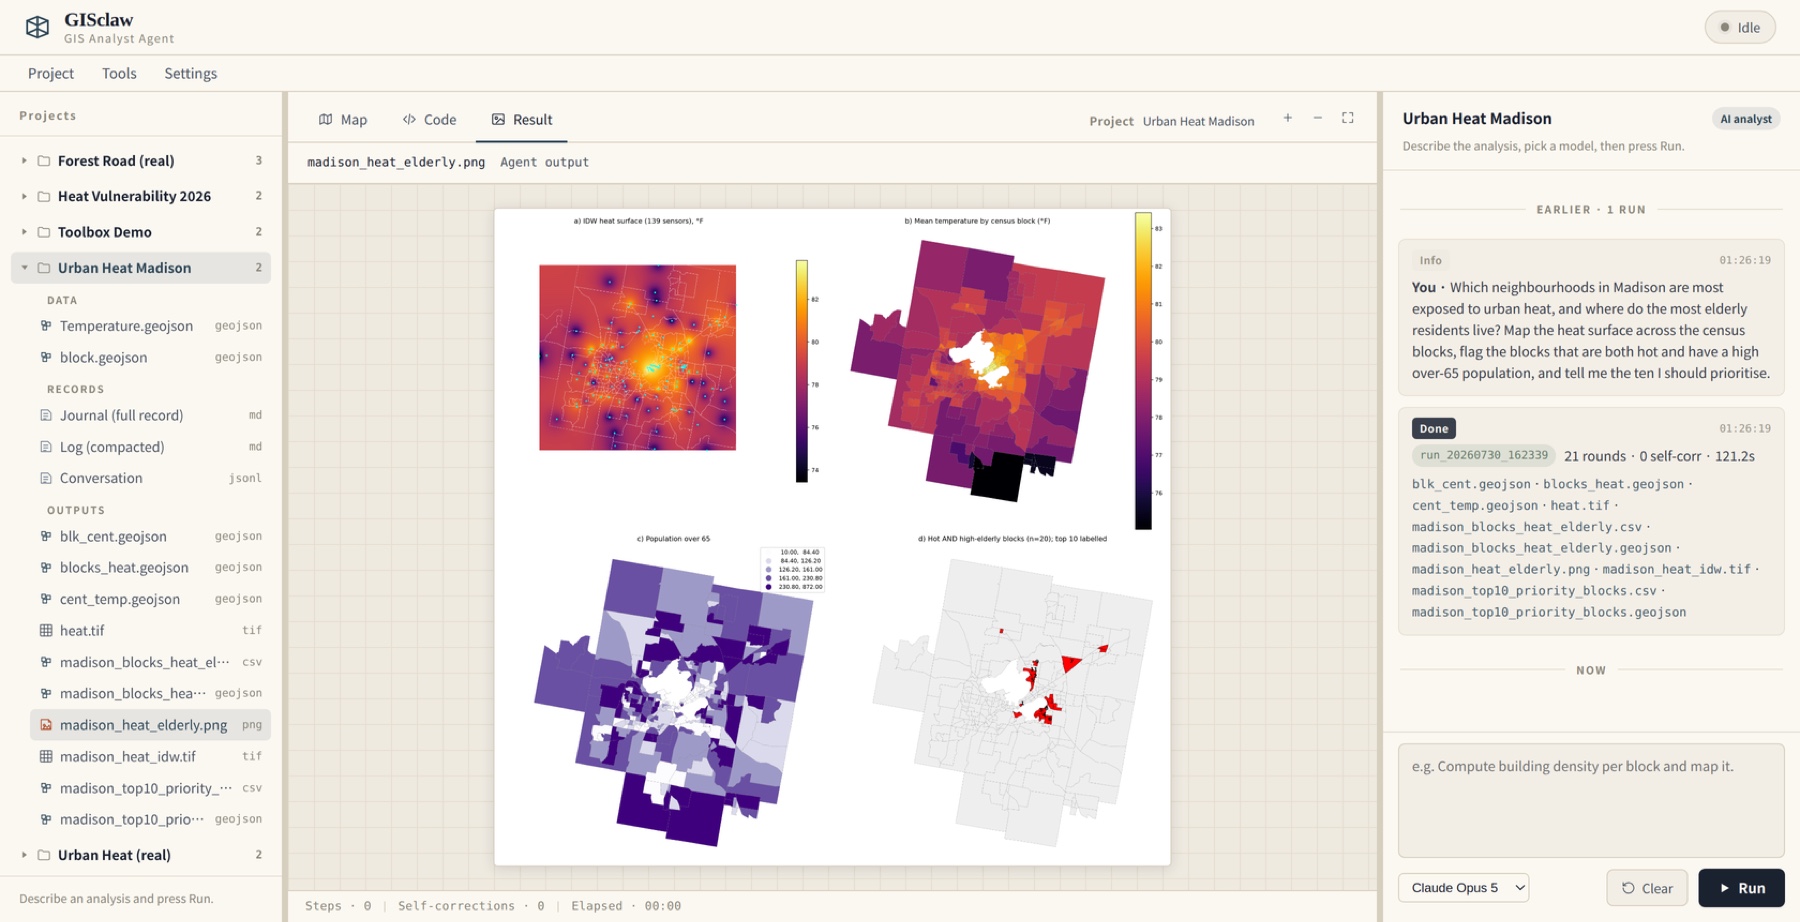 GISclaw 从一句空间分析请求生成城市热岛四联结果图
先看 10 条可核验事实
- GISclaw 的 GitHub 仓库地址是
geumjin99/GISclaw,许可证为 AGPL-3.0,仓库描述明确指向 full-stack geospatial analysis。 - 仓库创建于 2026 年 4 月 28 日,GitHub API 显示 2026 年 9 月 1 日仍有 push 活动。
- README 提供 Docker Compose 启动方式,本地入口为
http://localhost:8765。 - README 描述的工作方式是围绕持久 Python sandbox 的 ReAct loop:观察数据、推理下一步、写代码、读取结果并继续。
- README 列出的开源分析栈包括 GeoPandas、rasterio、scipy、scikit-learn 等,覆盖矢量、栅格和表格分析。
- Madison 示例包含 139 个温度点和 269 个街区面,两个图层故意使用不同 CRS,用来测试重投影和空间叠加纪律。
- 示例输出包括热面、街区 zonal mean、老年人口分布、优先级街区表,以及 GeoTIFF、GeoJSON、CSV 和图件。
- 项目目录会保留
JOURNAL.md、LOG.md、chat.jsonl、每次 run 的code.py、trace.jsonl和不可覆盖结果目录。 - arXiv:2603.26845 论文说明系统比较了 Single Agent ReAct 与 Dual Agent Plan-Execute-Replan 两种架构,并纳入 6 个 LLM 后端。
- 项目 DISCLAIMER 明确提示:LLM 可能自信地产生错误,约 1,800 次受控运行形成的纪律只能降低失败,不能消除失败。
来源多样性说明
这篇文章不是单一论文解读。主线来自 GitHub 仓库和 README,操作细节来自项目示例与截图,方法边界来自 DISCLAIMER,评测背景来自 arXiv 论文。它们分别覆盖开源项目、实践演示、项目文档、风险声明和学术评测五类证据,因此更适合作为 GIS 团队的落地分析,而不是停留在“某篇论文提出新方法”的介绍。
这个项目解决的不是“画一张图”
很多 GIS 自动化演示停在“输入一句话,生成一段 Python 代码”。这对熟悉 GeoPandas、rasterio、QGIS Processing 或 ArcPy 的人来说并不陌生,真正困难的是后半段:代码是否读对字段,是否在合适的投影下算面积和距离,栅格与矢量是否对齐,空间连接后有多少空值,输出图件表达的是中间结果还是最终判断。
GISclaw 的 README 把典型场景写得很具体:用户可以提出城市热暴露、洪水影响、道路走廊影响、服务覆盖缺口、森林覆盖变化等问题,系统需要返回的不只是文字答案,而是图层、地图、表格,以及说明它如何得到这些结果的记录。对 GIS 团队来说,这个方向比“问答式地图助手”更接近真实工作,因为日常交付本来就不是一句答案,而是一组可交接的空间成果。
项目当前提供 Docker 启动方式:克隆仓库后执行 docker compose up -d,再打开本地 http://localhost:8765。这说明它的定位不是云端黑盒服务,而是可以在团队自己的机器或服务器上跑的开源分析环境。README 还说明,密钥保存在服务端的项目目录下,不进入镜像、浏览器或仓库;如果选择本地模型,也可以通过类似 Ollama 的 OpenAI-compatible 服务接入。
为什么“可复核”比“自动化”更重要
GIS 分析里的错误经常不是语法错误,而是业务上看不出来的空间错误。比如两个图层都能正常叠加,但一个在地理坐标系、一个在投影坐标系;代码运行成功了,面积单位却不可信。再比如空间连接返回了结果文件,但关键字段全是空值,地图看起来仍然像一张完成品。
GISclaw 在 README 中强调了一组运行纪律:先规划完整路径;从数据读取 schema,不能假设字段名;把 CRS 当成一等问题处理;每次 join 后打印空值率;不要静默填补缺失值;完成前检查数值范围、数量和用于制图的字段是否真的有变化。
这套纪律的价值在于,它把 GIS Agent 从“替人写脚本”推进到“替人执行一套可审计的分析流程”。在自然资源、城市治理、应急、管线、交通和设施运维场景里,管理者最后看到的往往是一张专题图或一个排序表;如果底层没有证据链,出现争议时很难解释为什么这个街区、这条道路或这片地块被标成高优先级。
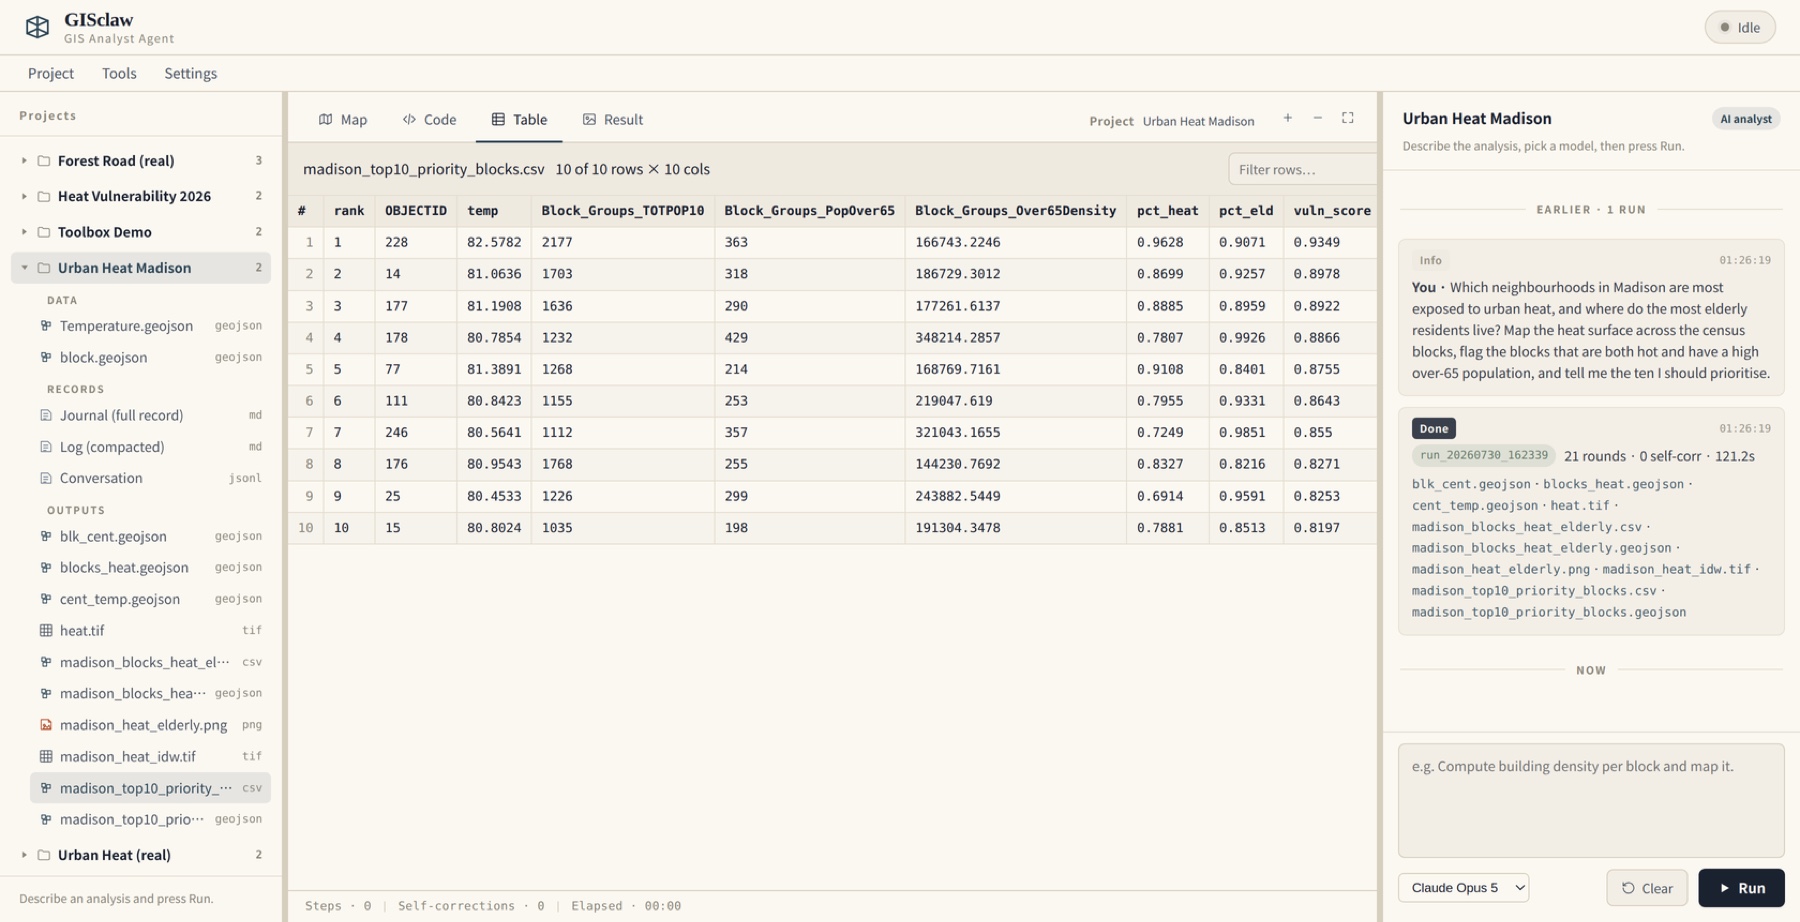 GISclaw 会话记录和结果表视图,展示分析过程可回放
一个示例暴露了真实 GIS 工作里的坑
项目仓库内置了 Madison 城市热岛示例。示例数据很适合说明问题:温度点图层有 139 个点,CRS 是 EPSG:6610,关键字段是 TemperatureF;街区面图层有 269 个多边形,CRS 是 EPSG:32618,包含总人口和 65 岁以上人口等字段。两个图层故意使用不同坐标系,因为这正是 GIS 项目里最常见、也最容易被忽略的问题。
README 展示的运行结果包括插值后的热面、每个街区的 zonal mean、老年人口专题图和综合排序后的优先街区。系统输出的也不只是图片,还包括 GeoTIFF、GeoJSON、CSV 和结果图。这种结果形态更接近 GIS 团队需要交付的材料:分析人员可以检查数据,制图人员可以复用图层,业务人员可以查看排序表,技术负责人可以回看执行过程。
这比“让 AI 回答哪个街区最热”多走了关键一步。只有把中间产物留下来,团队才有机会发现 CRS、插值方法、人口指标、归一化方式或排序规则是否需要调整。
它的技术路线对 GIS 团队有什么启发
GISclaw 的核心运行方式是围绕持久 Python sandbox 的 ReAct loop:系统观察数据和上一步输出,推理下一步,写少量代码,读取结果,再继续。README 还说明它会把每次运行的思考、动作、观察和代码显示出来,用户可以实时看到过程。
项目使用的是常见开源 GIS/Python 栈,包括 GeoPandas、rasterio、scipy、scikit-learn 等。论文摘要进一步说明,GISclaw 支持 vector、raster、tabular 三类地理数据分析,并设计了 Single Agent ReAct 与 Dual Agent Plan-Execute-Replan 两种架构,比较了 6 个不同 LLM 后端,从云端模型到本地 14B 模型都纳入讨论。
这个结论对落地很有用:GIS Agent 的架构复杂度不一定越高越好。论文摘要提到,在系统评测中,双智能体架构对强模型反而可能造成性能下降,只对较弱模型有边际帮助。换句话说,团队不应一上来追求“多 Agent 编队”,而应先把数据读取、方法选择、执行日志、结果验证和人工复核做扎实。
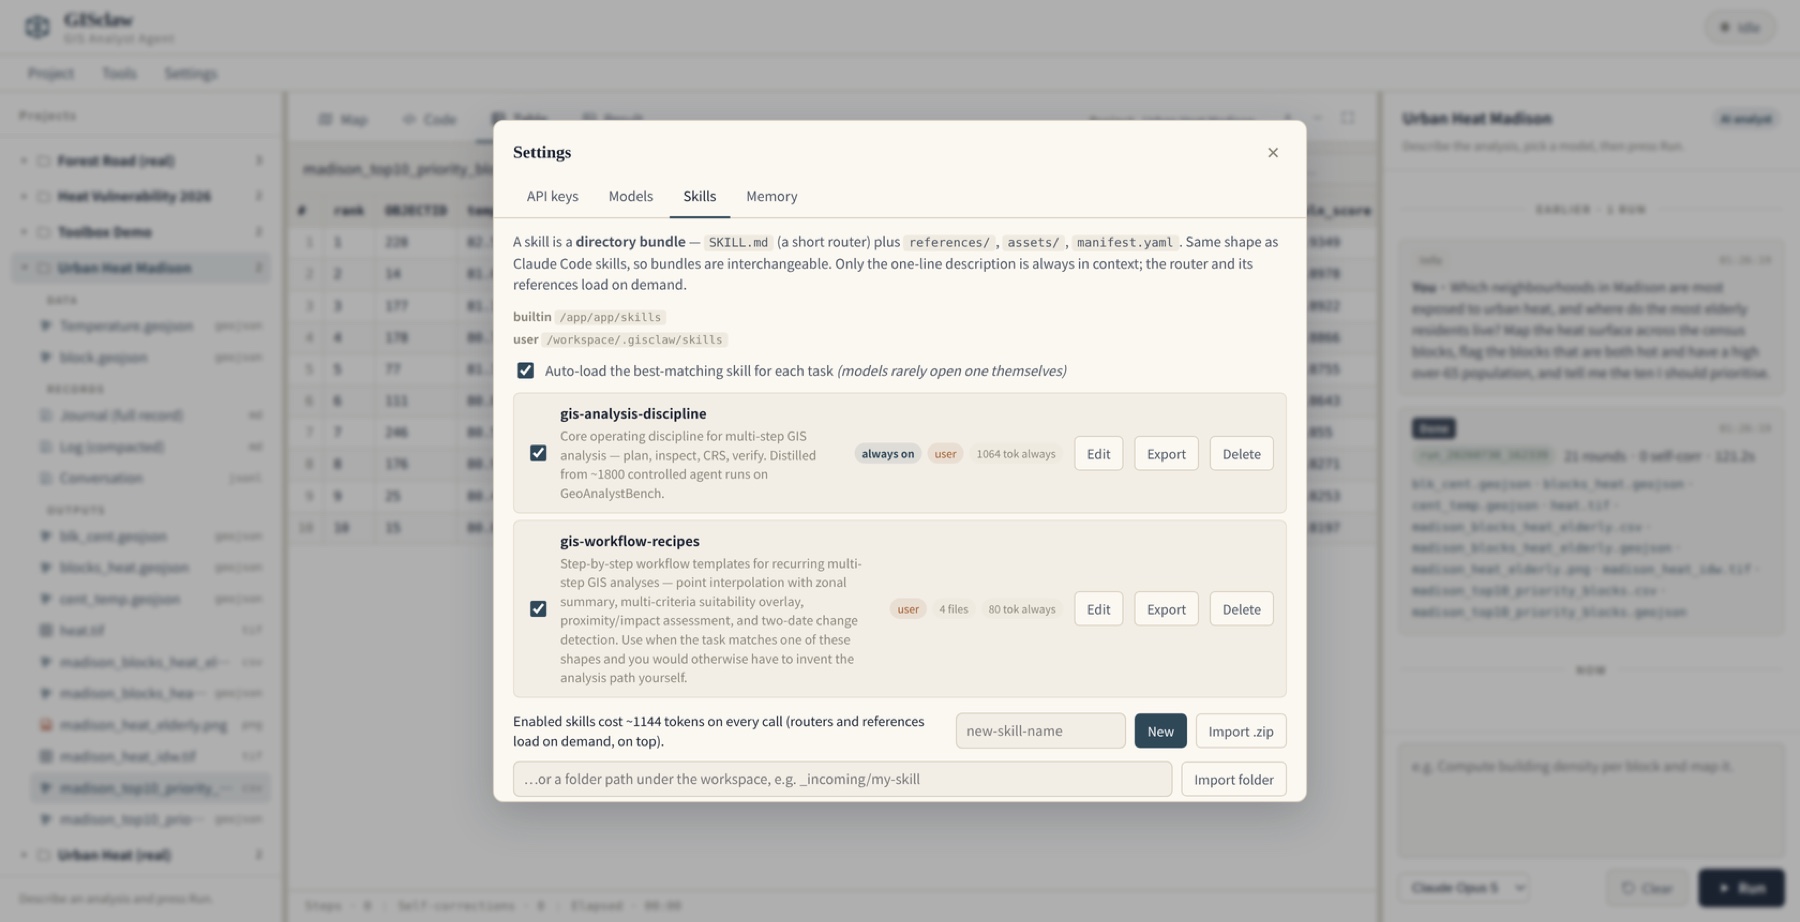 GISclaw Skills 面板,展示方法包和渐进式加载机制
最值得借鉴的是项目记录方式
GISclaw 把一个项目保存成普通文件夹,而不是只把对话留在聊天窗口里。README 写明,一个项目目录里会保留 data/、outputs/、JOURNAL.md、LOG.md、chat.jsonl,以及按时间戳组织的 runs/run_<timestamp>/。每个 run 下还能看到当次执行的 code.py、trace.jsonl 和不会被覆盖的结果目录。
这对企业 GIS 很关键。很多自动化失败不是因为工具不能运行,而是因为三个月后没人说得清:当时用了哪一版数据、哪段脚本、哪个模型、哪套参数,结果文件为什么和现在的图层不一样。如果项目本身就保留运行记录,后续复盘、复核、二次交付和责任界定都会容易很多。
README 还提到,长项目会把每次运行压缩成包含 Result、Method、Numbers、Caveats、Carries forward 的日志条目,并把它喂回后续上下文。这个设计非常适合 GIS 项目的长期迭代:不要让大模型反复读取全部聊天记录,而是让它读取经过结构化整理的项目记忆。
接入时可以从五类场景试点
第一类是城市治理和风险排序。比如热暴露、积水风险、老旧小区隐患、养老服务覆盖等,需要把空间指标和人口、设施、事件台账结合起来。
第二类是工程影响分析。道路、管线、施工边界或规划红线改变后,自动生成缓冲区、相交面积、受影响对象清单和地图,但必须保留 CRS、面积单位和叠加规则。
第三类是遥感变化核查。森林、水体、建设用地或灾害影响可以用双期影像辅助判断,但必须检查季节、传感器、云掩膜、配准和阈值敏感性,不能只数变化像元。
第四类是服务覆盖和路径分析。消防、医疗、教育、公共交通都可以从“哪些区域服务不足”开始,但网络数据、阻抗设置和时间口径需要人工确认。
第五类是数据质检和成果复盘。让 Agent 读 schema、检查空值率、找异常范围、生成 QA 表,比直接让它做最终判断更容易落地,也更容易建立团队信任。
落地风险不能被演示效果掩盖
GISclaw 的 DISCLAIMER 写得很直接:系统会让大模型规划并编写分析代码,而大模型是概率性的,可能在语气很自信时仍然出错;内置的运行纪律来自约 1,800 次受控运行,可以降低这类失败,但不能消除失败。
这句话应当成为所有 GIS Agent 试点的前提。对外部公开地图、监管执法、灾害应急、资源审批、资产估值等高影响场景,Agent 的输出不能直接进入最终结论。更合适的定位是“生成可检查的候选分析结果”,由 GIS 专员、业务人员或数据负责人做最后确认。
还有两个工程风险需要提前处理。第一是数据边界:涉密图层、内部台账和个人信息不能随意发送给云端模型,必要时应使用本地模型或内网模型服务。第二是环境边界:项目目录、模型密钥、输出文件、日志和历史 run 都要有明确权限,避免把临时实验目录误当成生产成果库。
GIS 团队下周可以做什么
如果要验证这类工具,不建议一开始接全量业务。更稳妥的做法是选一个低风险但真实的历史项目,准备两到三层数据和一个明确问题,让 Agent 生成结果,再让现有 GIS 专员按既有流程复核。
复核时不要只看地图是否好看,而要检查五件事:字段是否读对,CRS 和单位是否合理,join 后空值率是否可解释,中间结果能否复现,最终结论是否保留不确定性。通过这五项以后,再考虑把它接入固定模板、内部数据仓库或任务系统。
如果团队已有 QGIS、PostGIS、ArcGIS Pro 或 Python 脚本资产,GIS Agent 的第一目标也不应是替换它们,而是把已有能力编排起来:自动发现数据,调用确定性工具,生成中间成果,记录证据,并把需要人工判断的地方明确标出来。
适合落地的最小验收标准
把 GIS Agent 放进团队流程前,可以先设一个最小验收标准,而不是等待一次“大而全”的平台验收。
第一,输入数据必须可说明。每个图层都要记录来源、时间、CRS、关键字段和限制条件。Agent 可以帮忙读取 schema,但字段语义仍要由人确认。
第二,分析步骤必须可重放。每一次重投影、缓冲、插值、空间连接、分区统计、分类和制图,都要能从日志或代码追溯,不应只保留最后一张 PNG。
第三,关键数值必须被检查。面积、距离、人口、温度、风险分、覆盖率这类指标进入结论前,都要有范围检查、空值检查和单位检查。
第四,地图表达必须服务判断。颜色、分类、图例和注记要让业务人员看懂,不要把模型中间分数包装成确定性结论。
第五,输出结论必须区分“已证实”和“待核查”。Agent 可以产出候选街区、候选道路、候选风险点,但最后的业务决定仍需要数据负责人签字或系统内复核记录。
按照这五条验收,GISclaw 这类工具就不再只是一个有趣的 demo,而可以成为团队内部的“空间分析预处理员”:它负责把问题拆成流程、先跑出可检查结果,人负责判断结果是否足以进入下一步业务。
结语
GIS Agent 的下一阶段,不是让地图系统多一个聊天框,而是让空间分析从“专家手工组装流程”变成“机器先跑、证据留下、人来复核”的协作方式。GISclaw 的价值正是在这里:它把自然语言、开源 GIS 工具、Python 沙箱、项目日志和评测意识放在同一个工作流里。
它还不是可以无条件信任的自动分析师,但已经展示出一个重要方向:好的 GIS AI 系统,必须知道什么时候可以给答案,也必须知道什么时候应该把证据、假设和风险交给人。
资料来源
- GISclaw GitHub 仓库:https://github.com/geumjin99/GISclaw
- GISclaw 论文:https://arxiv.org/abs/2603.26845
- Madison 城市热岛示例:https://github.com/geumjin99/GISclaw/blob/main/examples/urban-heat-madison/README.md
- GISclaw 风险声明:https://github.com/geumjin99/GISclaw/blob/main/DISCLAIMER.md